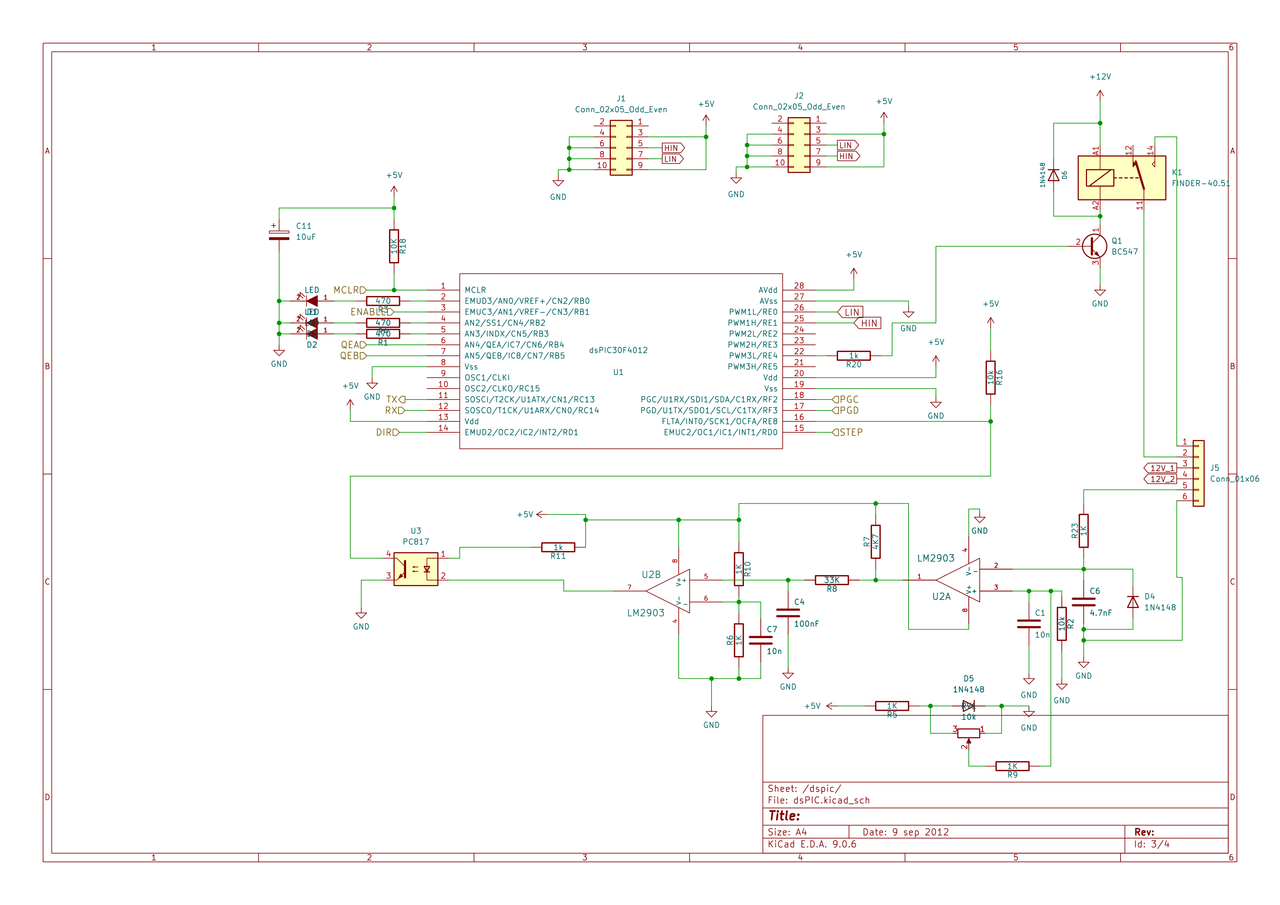
Recimo malo preradjena pid kontrola iz linuxcnc-a. Neke stvari nisu previse bitne recimo ff0 i ff1 , to mozes i da izbacis. tmp1 ti je rezultat pid kalkulacije koju sam upucavao u pwm.
/********************************************************************
* Description: pid.c
* This file, 'pid.c', is a single
* Proportional/Integeral/Derivative control loop used
* for a single axis of position control. It was derived from
* GPL2'd code by John Kasunich in the EMC2 project.
* Copyright (C) 2003 John Kasunich
* <jmkasunich AT users DOT sourceforge DOT net>
* Please do not bother John with support questions for this software.
* Significant changes have been made to support running on a small
* pic 30fxxxx processor controlling a single axis servo driver.
* This derived work is also released under GPL 2 and is copy
*/
/*
The three most important components are 'command', 'feedback', and
'output'. For a position loop, 'command' and 'feedback' are
in position units. For a linear axis, this could be inches,
mm, metres, or whatever is relavent. Likewise, for a angular
axis, it could be degrees, radians, etc. The units of the
'output' pin represent the change needed to make the feedback
match the command. As such, for a position loop 'Output' is
a velocity, in inches/sec, mm/sec, degrees/sec, etc.
Each loop has several other pins as well. 'error' is equal to
'command' minus 'feedback'. 'enable' is a bit that enables
the loop. If 'enable' is false, all integrators are reset,
and the output is forced to zero. If 'enable' is true, the
loop operates normally.
The PID gains, limits, and other 'tunable' features of the
loop are implemented as parameters. These are as follows:
Pgain Proportional gain
Igain Integral gain
Dgain Derivative gain
bias Constant offset on output
FF0 Zeroth order Feedforward gain
FF1 First order Feedforward gain
deadband Amount of error that will be ignored
maxerror Limit on error
maxerrorI Limit on error integrator
maxerrorD Limit on error differentiator
maxcmdD Limit on command differentiator
maxoutput Limit on output value
All of the limits (max____) are implemented such that if the
parameter value is zero, there is no limit.
errorI Integral of error
errorD Derivative of error
commandD Derivative of the command
The PID loop calculations are as follows (see the code for
all the nitty gritty details):
error = command - feedback
if ( abs(error) < deadband ) then error = 0
limit error to +/- maxerror
errorI += error * period
limit errorI to +/- maxerrorI
errorD = (error - previouserror) / period
limit errorD to +/- paxerrorD
commandD = (command - previouscommand) / period
limit commandD to +/- maxcmdD
output = bias + error * Pgain + errorI * Igain +
errorD * Dgain + command * FF0 + commandD * FF1
limit output to +/- maxoutput
*/
/** This program is free software; you can redistribute it and/or
modify it under the terms of version 2.1 of the GNU General
Public License as published by the Free Software Foundation.
This library is distributed in the hope that it will be useful,
but WITHOUT ANY WARRANTY; without even the implied warranty of
MERCHANTABILITY or FITNESS FOR A PARTICULAR PURPOSE. See the
GNU General Public License for more details.
You should have received a copy of the GNU General Public
License along with this library; if not, write to the Free Software
Foundation, Inc., 59 Temple Place, Suite 330, Boston, MA 02111 USA
*/
#include "dspicservo.h"
/***********************************************************************
* STRUCTURES AND GLOBAL VARIABLES *
************************************************************************/
/* our servo loop data variable */
struct PID pid;
/***********************************************************************
* LOCAL FUNCTION DECLARATIONS *
************************************************************************/
void calc_pid(void);
void init_pid(void);
void init_pid(void)
{
/* init all structure members */
//pid.enable = SVO_ENABLE; // mirror state of PIN
LED1=1;
pid.enable = 0;
pid.command = 0.0;
pid.feedback = 0.0;
pid.error = 0.0;
pid.output = 0.0;
pid.deadband = 0.0;
pid.maxerror = 1000.0;
pid.maxerror_i = 0.0;
pid.maxerror_d = 0.0;
pid.maxcmd_d = 0.0;
pid.error_i = 0.0;
pid.prev_error = 0.0;
pid.error_d = 0.0;
pid.prev_cmd = 0.0;
pid.limit_state = 0;
pid.cmd_d = 0.0;
pid.bias = 0.0;
pid.pgain = 0.0;
pid.igain = 0.0;
pid.dgain = 0.0;
pid.ff0gain = 0.0;
pid.ff1gain = 0.0;
pid.maxoutput = 100; // max PWM DC
pid.multiplier = 1;
pid.ticksperservo = 2; // 1000us/servo calc
}
/***********************************************************************
* REALTIME PID LOOP CALCULATIONS *
* this code is embedded inside a periodic ISR that defines the servo
* loop timing.
*
************************************************************************/
void calc_pid( void )
{
float tmp1;
int enable;
float periodfp, periodrecip;
long period = pid.ticksperservo * 100000; /* thread period in ns */
/* precalculate some timing constants */
periodfp = period * 0.000000001; // usually .001 sec
periodrecip = 1.0 / periodfp; // usually 1000.0
/* get the enable bit */
enable = pid.enable;
/* calculate the error */
tmp1 = (float)(pid.command - pid.feedback);
pid.error = tmp1;
/* apply error limits */
if (pid.maxerror != 0.0)
{
if (tmp1 > pid.maxerror)
{
tmp1 = pid.maxerror;
}
else if (tmp1 < -pid.maxerror)
{
tmp1 = -pid.maxerror;
}
}
/* apply the deadband */
if (tmp1 > pid.deadband)
{
tmp1 -= pid.deadband;
}
else if (tmp1 < -pid.deadband)
{
tmp1 += pid.deadband;
}
else
{
tmp1 = 0;
}
/* do integrator calcs only if enabled */
if (enable != 0)
{
/* if output is in limit, don't let integrator wind up */
if ( pid.limit_state == 0 )
{
/* compute integral term */
pid.error_i += tmp1 * periodfp;
}
/* apply integrator limits */
if (pid.maxerror_i != 0.0)
{
if (pid.error_i > pid.maxerror_i)
{
pid.error_i = pid.maxerror_i;
}
else if (pid.error_i < -pid.maxerror_i)
{
pid.error_i = -pid.maxerror_i;
}
}
}
else
{
/* not enabled, reset integrator */
pid.error_i = 0;
}
/* calculate derivative term */
pid.error_d = (tmp1 - pid.prev_error) * periodrecip;
pid.prev_error = tmp1;
/* apply derivative limits */
if (pid.maxerror_d != 0.0)
{
if (pid.error_d > pid.maxerror_d)
{
pid.error_d = pid.maxerror_d;
}
else if (pid.error_d < -pid.maxerror_d)
{
pid.error_d = -pid.maxerror_d;
}
}
/* calculate derivative of command */
pid.cmd_d = (float)(pid.command - pid.prev_cmd) * periodrecip;
pid.prev_cmd = pid.command;
/* apply derivative limits */
if (pid.maxcmd_d != 0.0)
{
if (pid.cmd_d > pid.maxcmd_d)
{
pid.cmd_d = pid.maxcmd_d;
}
else if (pid.cmd_d < -pid.maxcmd_d)
{
pid.cmd_d = -pid.maxcmd_d;
}
}
/* do output calcs only if enabled */
if (enable != 0)
{
/* calculate the output value */
tmp1 =
pid.bias + pid.pgain * tmp1 +
pid.igain * pid.error_i +
pid.dgain * pid.error_d;
tmp1 += pid.command * pid.ff0gain + pid.cmd_d * pid.ff1gain;
/* apply output limits */
if (pid.maxoutput != 0.0)
{
if (tmp1 > pid.maxoutput)
{
tmp1 = pid.maxoutput;
pid.limit_state = 1;
}
else if (tmp1 < -pid.maxoutput)
{
tmp1 = -pid.maxoutput;
pid.limit_state = 1;
}
else
{
pid.limit_state = 0;
}
}
}
else
{
/* not enabled, force output to zero */
tmp1 = 0.0;
pid.limit_state = 0;
}
pid.output = tmp1;
/* done */
}